IROS 2026观察:四大路线加速收敛 具身智能迎工程化拐点
全球机器人旗舰会议IROS 2026于9月27日开幕,首日多个Workshop集中讨论世界模型、VLA可靠性、双臂协同与模块化学习——具身智能研究加速转向真实部署中的可靠性、复杂操作与泛化问题。
9月27日开幕的IROS 2026,正在释放具身智能的产业拐点信号。不同于前两届会议以概念演示、大模型比拼为主的基调,本届会议技术路线高度收敛,全行业共识正从单项能力突破转向能力落地,四大工程化路径同步清晰。
模型评价标准转向物理优先
此前具身模型多比拼语义理解能力,落地真实场景却频频因不懂物理规律失效。本届会议上,物理正确性正在成为核心考核标准:物理世界模型构建、不确定环境鲁棒性成为核心议题。
UIUC团队入围最佳移动操作论文的ULTRA框架,直接将物理驱动的神经重目标算法嵌入控制器底层,仅靠稀疏指令就能生成符合物理逻辑的全身动作,代表模型研发正式从“语义优先”转向“物理优先”。
“大脑+小脑”分层控制架构成为行业标配
大模型推理延迟与机器人实时控制的频差,曾是落地的核心卡点。本届会议上,“大脑+小脑”的分层控制架构彻底从小众方案成为行业共识。
UCLA团队推出的LITHE架构,实现了控制律在线热切换,百微秒级完成更新无需停机,且仅靠消费级单板机就能跑通,大幅降低了分层架构的落地门槛,验证了低成本硬件也能支撑高实时性的机器人控制。
触觉感知升级为精细操作核心
视觉长期主导机器人感知,但精细操作场景下的遮挡、力度控制等痛点难以破解。本届会议上,触觉从补充感知升级为精细操作的核心变量,从传感器硬件、融合算法到真机操作的全链条讨论成型。
韩国团队的KineFuse方案实现了视觉遮挡下的触觉无缝切换,全程无需人工干预;轻量化遥采设备则把触觉数据采集成本打至传统方案的十分之一,加速触觉从实验室走向商用场景。
数据采集降本打破巨头门槛
数据采集曾是具身智能的重资产环节,仅头部玩家可负担。本届会议上两条降本路径同步成熟:高保真仿真配合少量实机数据的Sim2Real路线,实现八成以上的技能迁移率;轻量化真机采集方案大幅降低硬件成本。
二者结合形成“仿真预训+实机微调”的普惠模式,打破了数据资源的巨头垄断,中小团队也可高效开发具身技能。
本届IROS透出的最明确信号在于,具身智能的概念炒作期已经结束,工程落地周期正式开启。技术路线的收敛意味着商业化的基础条件正在成熟,接下来的产业竞争,将围绕落地效率、成本控制与场景规模化展开。中国团队在核心技术与专题组织中的参与度提升,也意味着国内产业有机会同步跟上这一轮工程化节奏。
参考资料
[1] IEEE RAS. 2026 IEEE/RSJ International Conference on Intelligent Robots and Systems[EB/OL]. 2026-09-27[2026-09-28].
[2] He X, et al. ULTRA: Unified Multimodal Control for Autonomous Humanoid Whole-Body Loco-Manipulation[EB/OL]. arXiv:2603.03279, 2026-09-18[2026-09-28].
[3] Lim H K, Clites T R. LITHE: Bridging Best-Effort Python and Real-Time C++ for Hot-Swapping Robotic Control Laws[EB/OL]. arXiv:2603.07442, 2026-03-08[2026-09-28].
[4] Ahn C, et al. KineFuse: Kinematic-Aware Haptic Fusion for In-Hand Occluded-Object Pose Tracking[EB/OL]. arXiv:2607.14842, 2026-07-16[2026-09-28].
陈宥文
关注:具身智能/产业财经
邮箱:youwen.chen@infocase.world
最新发布
发动机异常、提前返航,星舰首次进入轨道,成功部署26颗卫星
26颗卫星全部部署,飞船完成离轨、再入与海上溅落;上升段发动机异常,以及在轨检查后提前返航,留下了新的可靠性问题。
 新闻
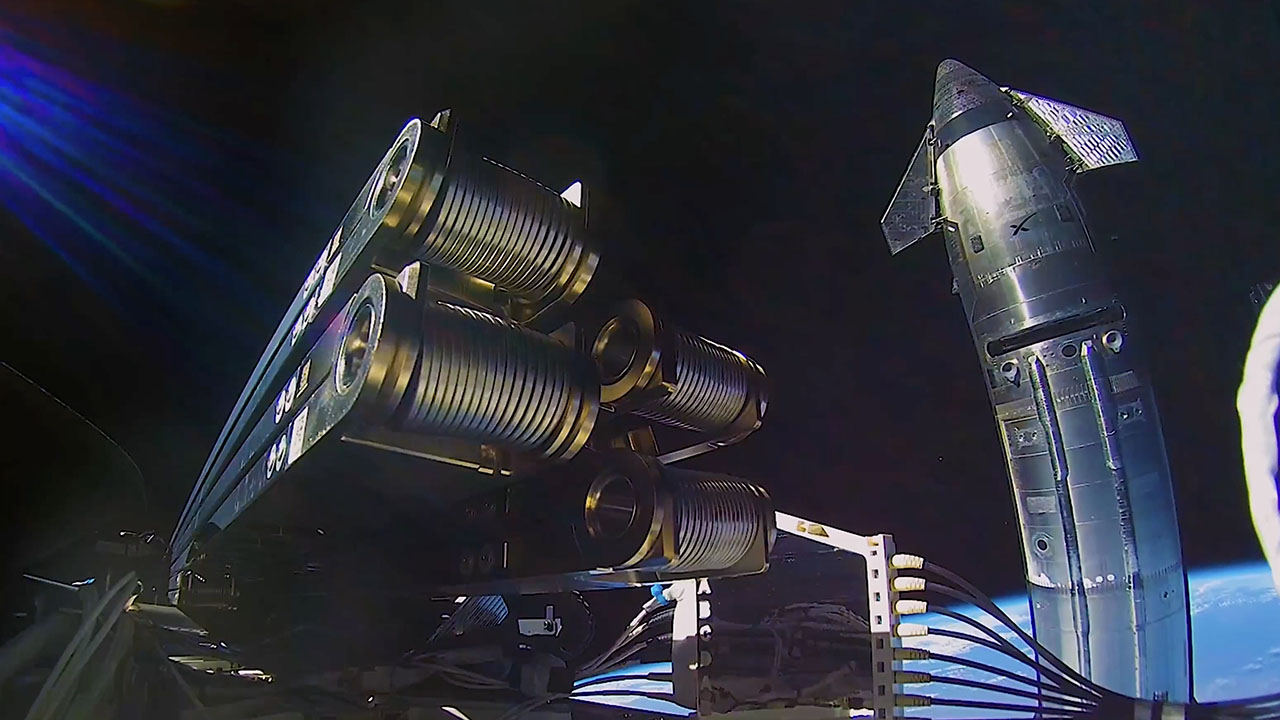
一台发动机失效,星舰仍首次入轨:26颗卫星全部部署
第14次试飞在发动机异常后重新评估入轨条件,最终完成卫星部署;离轨、再入与海上溅落仍待检验。
 新闻
MiniMax M3.1-Flash-Preview开启公测,AI编程竞争转向“完整交付”
AI编程产品正在从写几行代码,转向承担更完整的软件工程任务。
 新闻
带动Meta暴涨11%,却被亚马逊连夜封杀:一夜登顶的AI助手Muse,把平台经济逼到了摊牌时刻
亚马逊连夜封它,银行股集体跳水,华尔街却在买它——Muse正在逼所有人谈一笔新的分账。
 分析
 分析