黄仁勋参投的Odyssey发布世界基础模型,可同时控制机器人、汽车与游戏
9月15日,美国AI初创公司Odyssey正式发布其第三代基础世界模型Odyssey 3。与主流世界模型侧重生成视频或3D场景不同,Odyssey 3可以同时控制机械臂、人形机器人、自动驾驶车辆、无人机和视频游戏五类差异巨大的应用,标志着向“单一学习型智能”迈出重要一步。
据悉,Odyssey 3采用“预训练视觉骨干+动作解码器”的分离式架构。其主干模型为自回归扩散变换器,基于大规模多样化视觉观测数据训练,能够预测场景演变并构建运动、物理交互及因果关系的内部表征。在适配新设备时,主干架构保持冻结,仅需训练一个轻量级动作解码器,将内部表征转换为对应设备的控制指令。这一设计使得开发者可复用昂贵的预训练数据,以较低的数据预算适配不同硬件。
与当前主流世界模型相比,Odyssey 3定位独具特色——“通用物理智能”,核心差异在于直接输出设备控制指令而非生成视频或3D场景,并以单一模型同时覆盖机械臂、人形机器人、汽车、无人机和游戏五类差异巨大的应用。其冻结骨干加轻量动作解码器的架构,使新设备仅需数十小时特定数据即可完成适配,大幅降低了具身智能的落地门槛。
值得关注的是,Odyssey 3还具备“智能体训练智能体”的自我改进能力。基于PROWL强化学习框架,模型可生成完整模拟环境,让其他AI智能体在其中行动并学习,而智能体暴露的故障案例又会转化为新训练样本反哺世界模型,形成持续自我进化的闭环。
在应用演示方面,Odyssey 3控制的机械臂可完成容器分类、倾倒、清洁与密封等操作,仅需数十小时演示数据即可训练,且在抓取失败后具备自主调整恢复能力。人形机器人方面,Odyssey与苏黎世Flexion Robotics合作,基于数十小时遥操作数据实现了开盒、移盘、叠杯等桌面任务,并在光照变化环境下保持稳定。
自动驾驶实验中,研究人员仅用20小时模拟驾驶数据训练策略,在印度公共道路上完成了弯道、超车及繁忙路口通行测试。无人机方面目前仅在模拟室内环境中验证了避障与导航能力。游戏领域,模型在《侠盗猎车手V》中完成长时间训练,并初步实现向《荒野大镖客2》等游戏的跨域迁移。
Odyssey由Oliver Cameron与Jeff Hawke于2023年联合创立,两人此前均从事自动驾驶研究。据TechCrunch报道,公司今年6月完成3.1亿美元B轮融资,估值达14.5亿美元,投资方包括亚马逊、AMD、谷歌Jeff Dean、Cruise创始人Kyle Vogt及英伟达创始人黄仁勋等。
不过,Odyssey 3目前尚未公开发布,公司未披露模型权重、许可条款及API定价等细节。业内分析指出,通用主干架构能否真正抵消各物理系统所需的集成工作量,仍需等待独立评估与商业落地验证。

许倍
关注:科技/财经
邮箱:bei.xu@infocase.world
最新发布
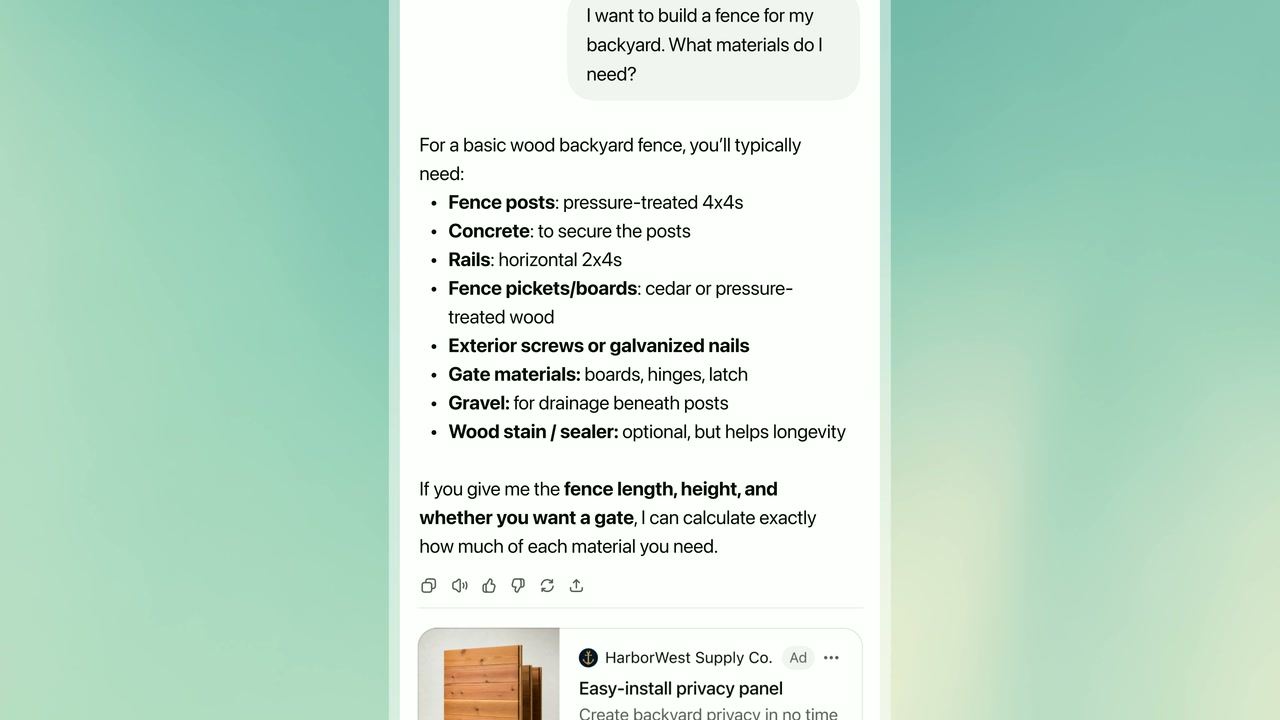
OpenAI 广告年化收入冲到 10 亿美元,真正难题却是让品牌愿意加钱
ChatGPT 广告在不到 200 天内达到 10 亿美元年化收入运行率,但广告定向、效果衡量、隐私边界和后台稳定性仍决定品牌是否会持续投入。
 新闻
AI 股暴跌后反弹,芯片订单为什么还没有踩刹车?
AI 股票剧烈波动之际,芯片、内存和网络硬件的多年订单仍在增加。产业支出尚未出现明确刹车信号,但长期合同并不能消除估值和扩产风险。
 新闻
谷歌把 90 亿种 DNA‘单字错’做成地图,但它不是疾病诊断书
AlphaGenome Atlas 预先计算约 90 亿种可能的 DNA 单字母变化,用来帮助科研人员筛选实验线索;它预测分子影响,并不是个人疾病诊断。
 新闻
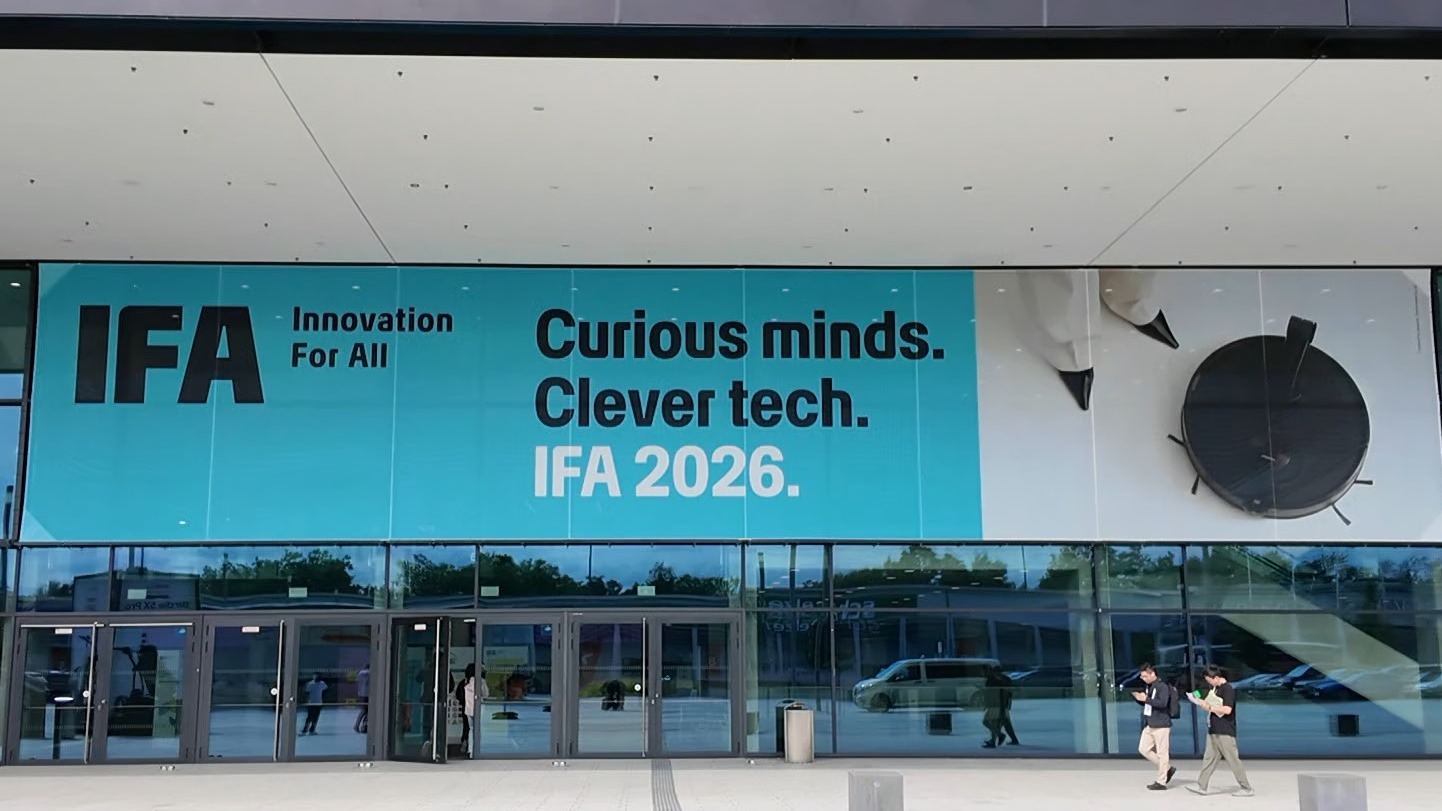
日韩退潮,中国登场,全球消费电子产业在IFA 2026进入“交接时刻”
在物理AI的浪潮中,中国品牌正在接替日韩,成为全球消费电子产业新的中心。
 分析
88小时vs90年,当AI暴力给出答案,人类研究是否还有意义?
OpenAI宣称用大规模AI协作得到纳维-斯托克斯难题的证明。在AI竞赛下的科学激进主义,科学界将如何面对AI?
 分析